Un solo robot para toda la cubierta.
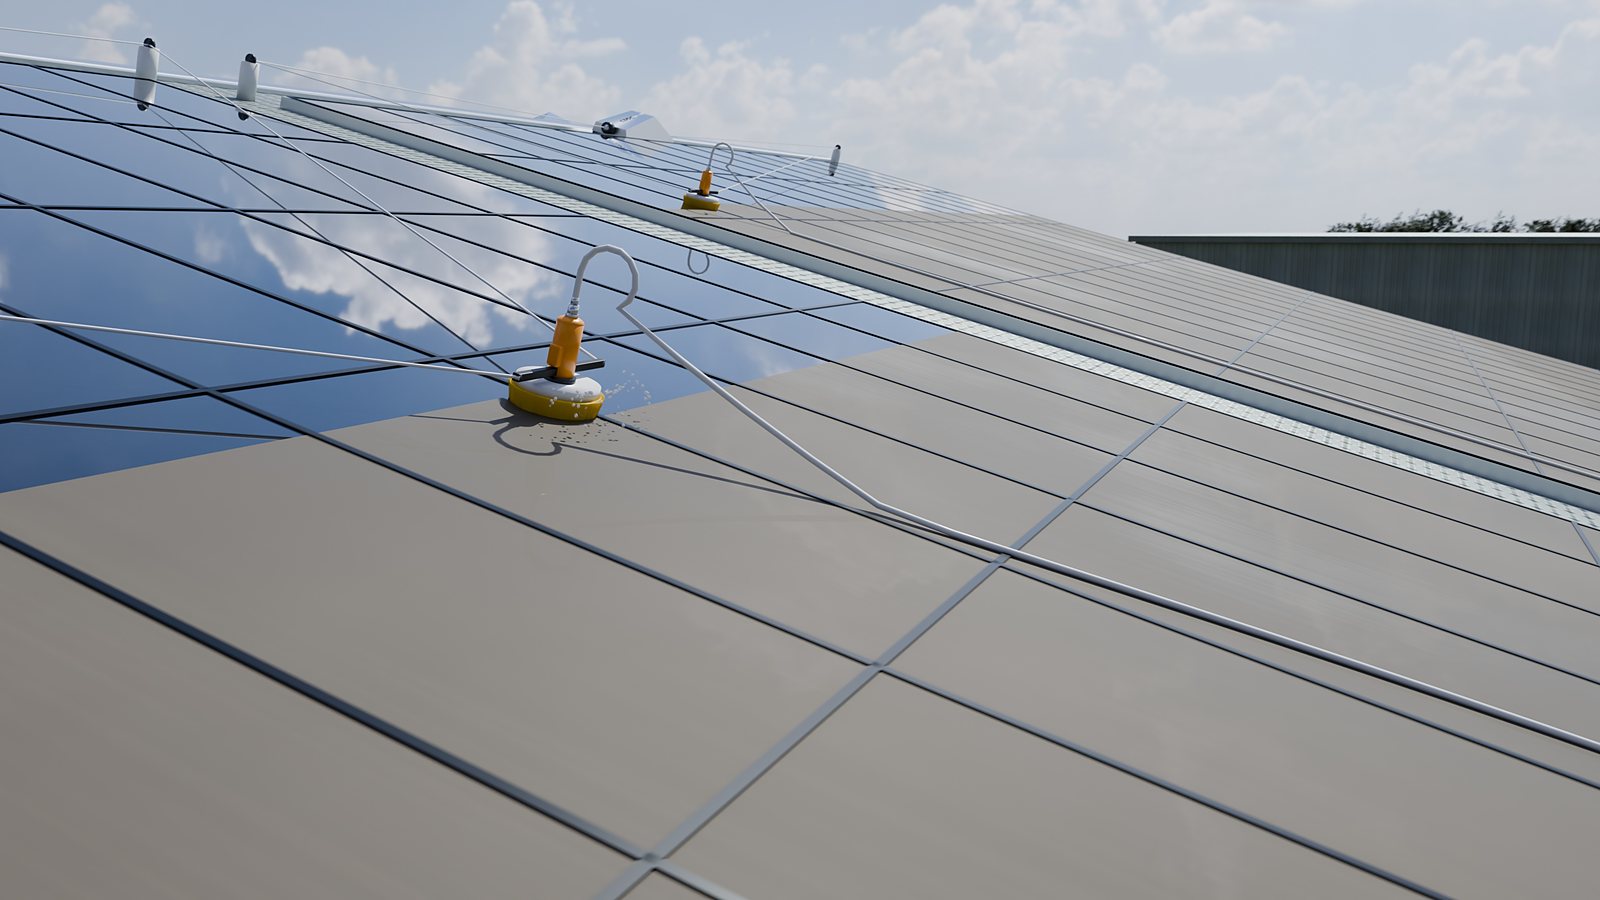
Nuestro robot se sostiene con dos cables y su propia manguera, y pasa un cepillo giratorio por toda la superficie de los paneles, fila por fila, él solo. No hace falta instalar un raíl en cada fila ni que nadie lo lleve de una fila a otra.
- ≈500 m² por robot
- Nadie en la cubierta
- Agua de ósmosis
- IA y cámara en cada unidad
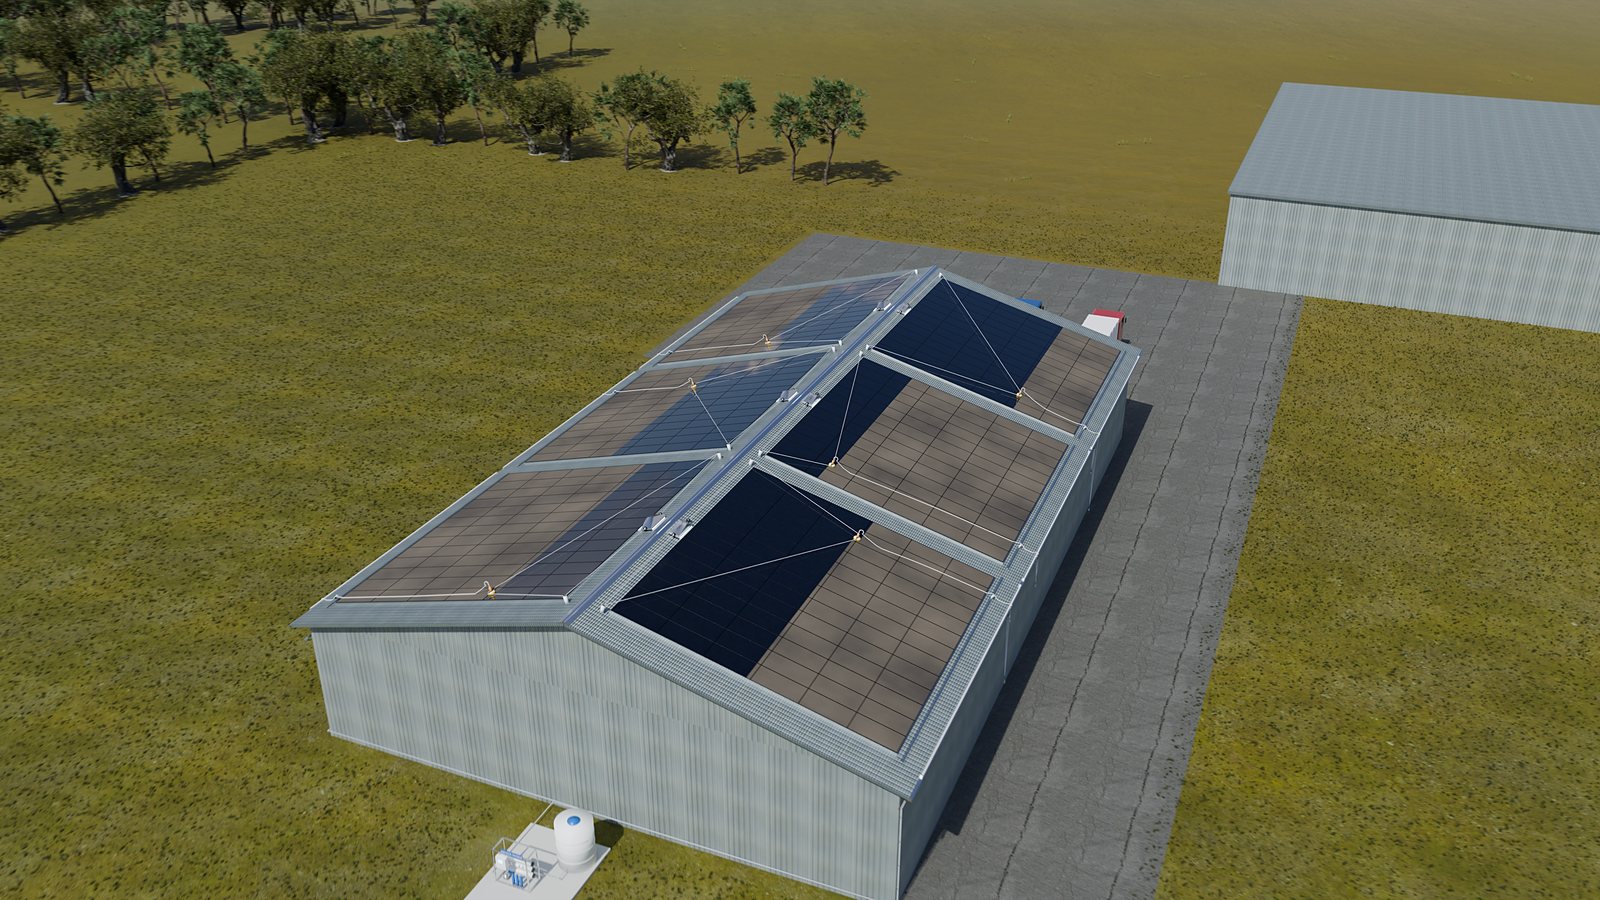
Una nave de 1.500 m², seis robots
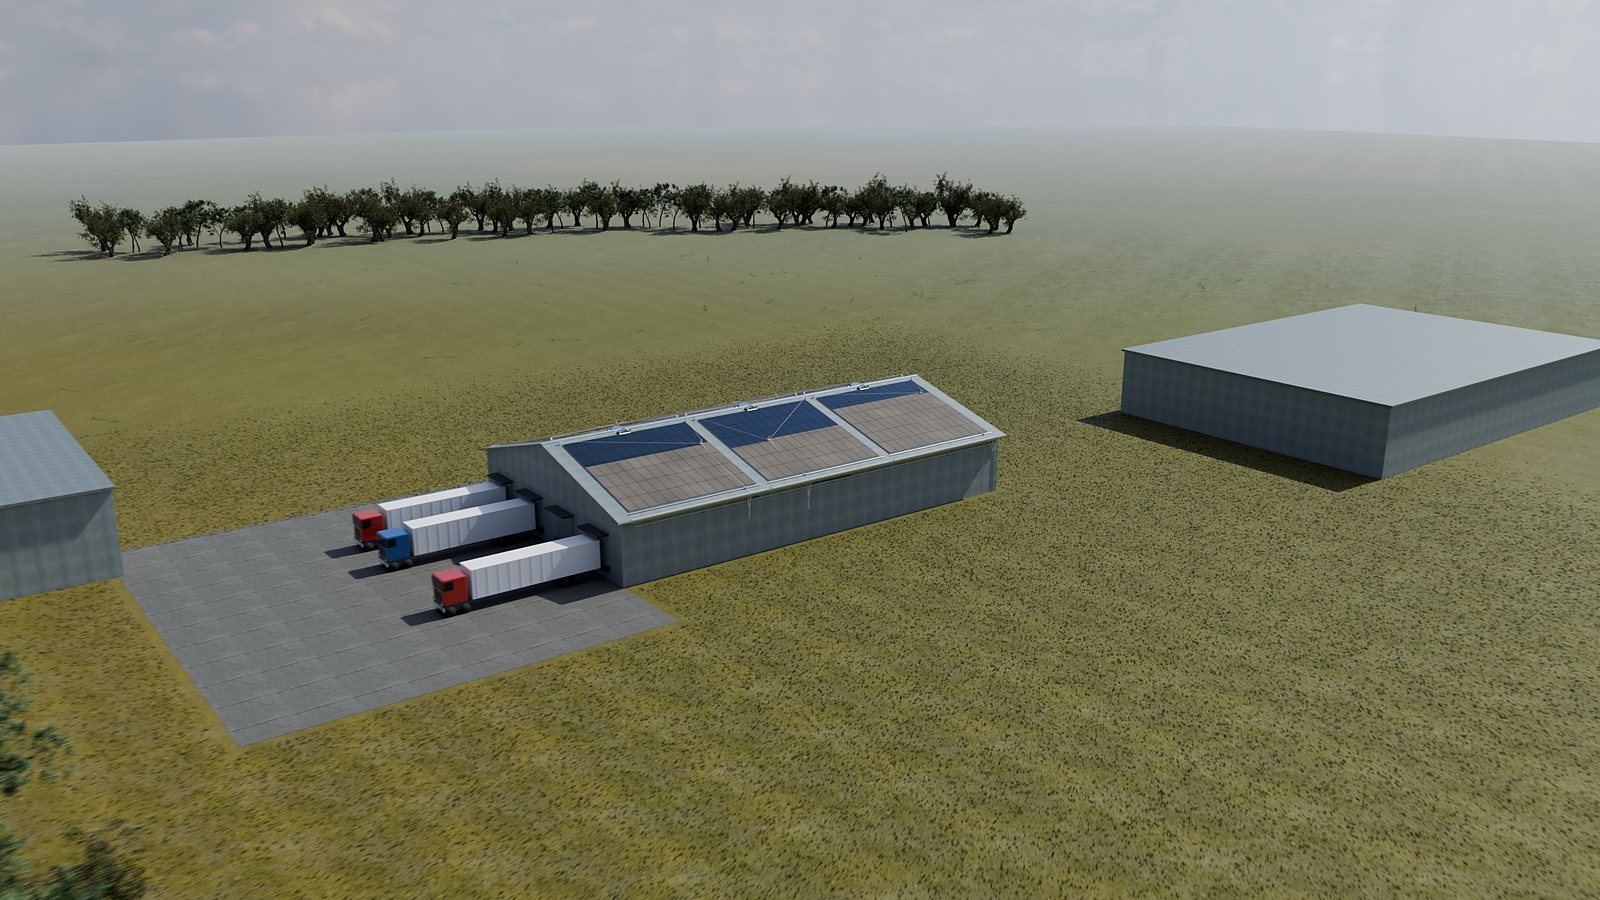
Cubierta a dos aguas, 50 × 30 m: tres robots en cada agua, cada uno en su campo. Animación 3D acelerada, basada en el mecanismo del prototipo: cables por las poleas de las esquinas, cepillo amarillo, carro en el raíl inferior y manguera con contrapesos.
Fotogramas de la película
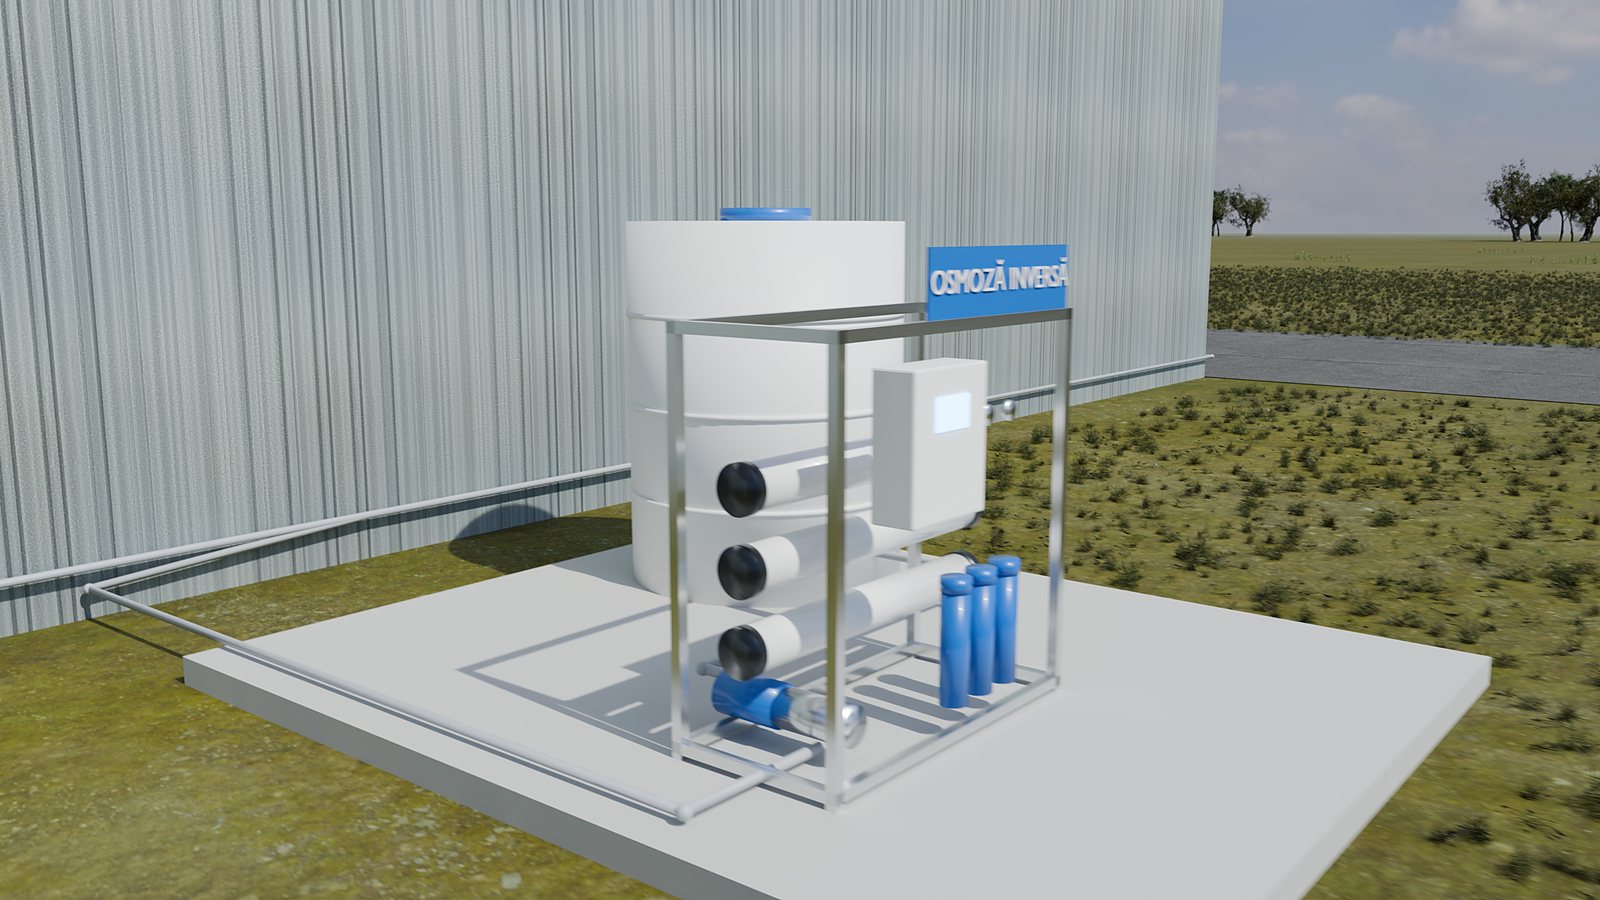
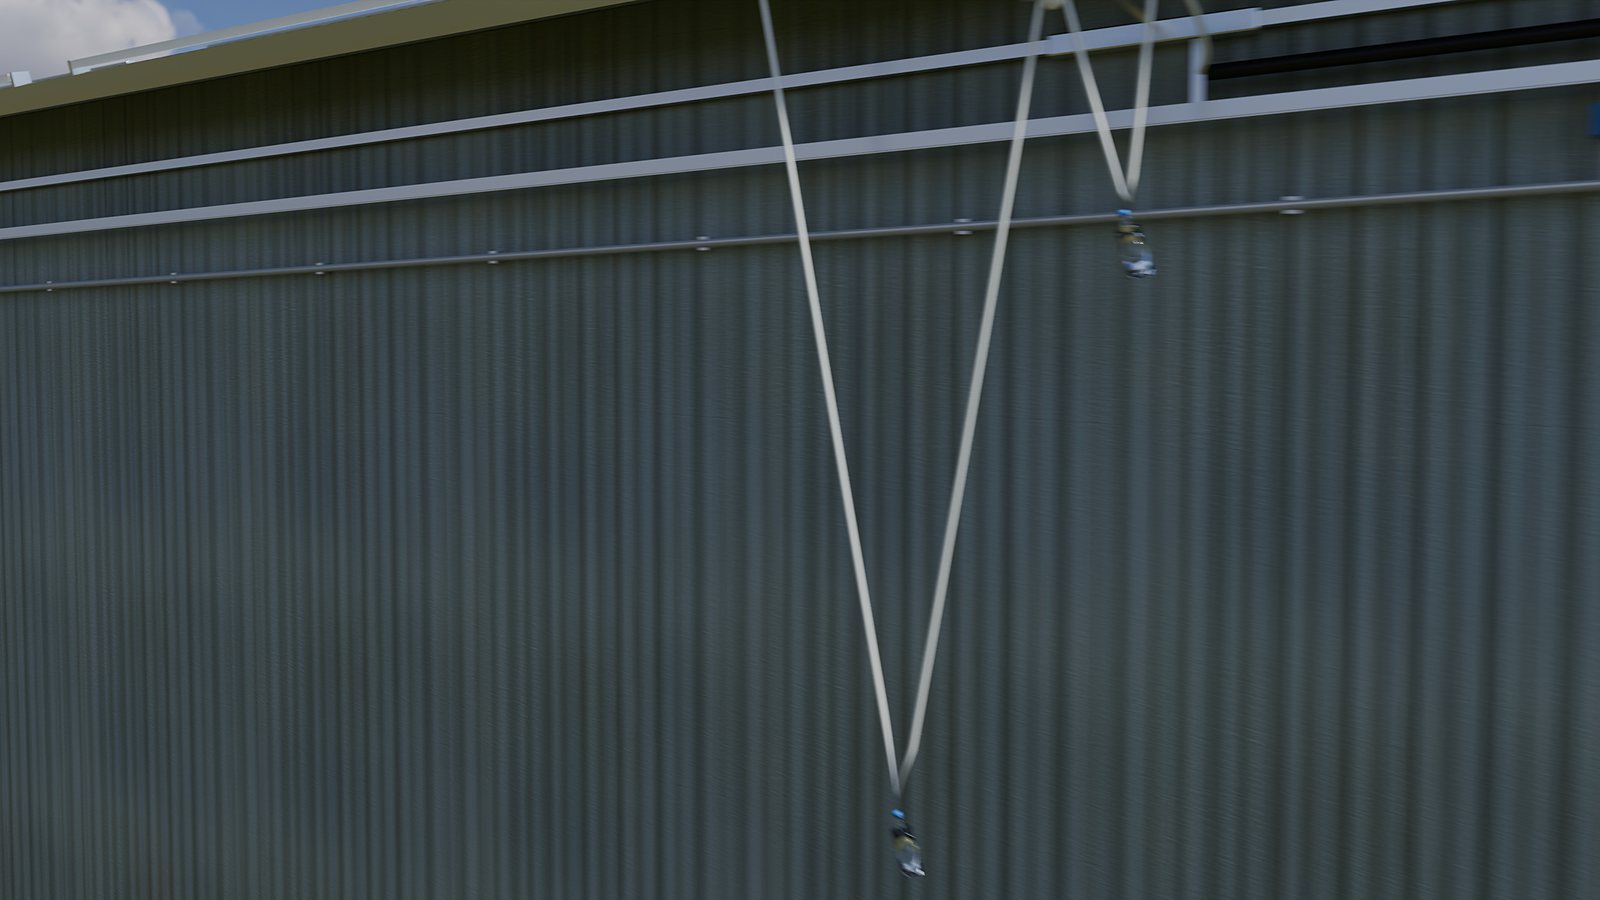
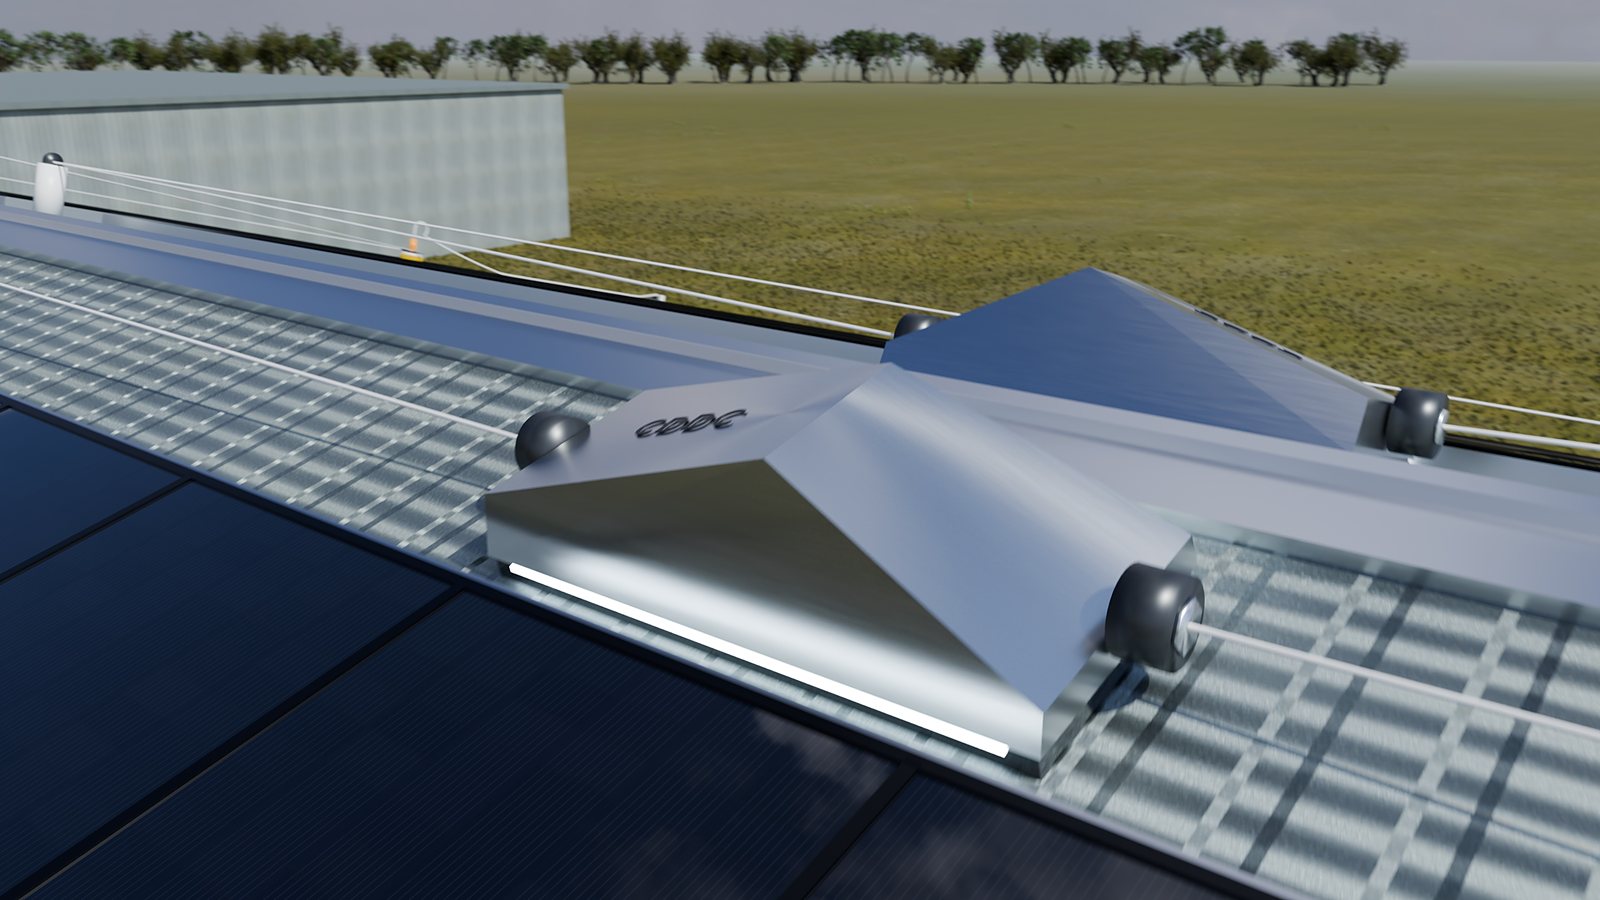
Renders 4K de la animación de la nave: la ósmosis, los bucles de la manguera con contrapesos, la unidad central y el cepillo.
Por qué importa la limpieza
El polvo, el polen, el hollín, la calima y los excrementos de aves reducen la producción de los paneles. En naves cerca de carreteras, campos de cultivo, granjas o zonas industriales la pérdida crece rápido. Los equipos de limpieza tienen que subir a la cubierta: es caro, difícil de programar y supone trabajo en altura.
Energía perdida
Una capa de suciedad son kWh perdidos cada día de sol hasta que vuelve el equipo de limpieza.
Personas en la cubierta
Cada lavado manual implica trabajo en altura, equipos de seguridad, acceso a la cubierta y coordinación con el edificio.
Los robots actuales van fila a fila
Los productos automáticos del mercado circulan sobre raíles montados en cada fila o los traslada un operario. En una cubierta con muchas filas, eso se multiplica.
Las cifras detrás de la suciedad
Qué ganas con un robot en la cubierta
La limpieza manual se hace unas pocas veces al año, cuando coinciden un equipo y buen tiempo. El robot limpia cuando los paneles lo necesitan de verdad, sin nadie en la cubierta.
Más kWh todo el año
Los paneles siguen limpios entre lavados, así que dejas de perder producción durante meses esperando al equipo.
Nadie en la cubierta
Limpiar ya no significa trabajo en altura, andamios, plataformas elevadoras ni arneses. Solo se sube para el mantenimiento.
Agua de ósmosis, sin marcas
Un equipo de ósmosis inversa en el suelo produce agua desmineralizada, como recomiendan los fabricantes de módulos. No deja cal en el vidrio.
Suave con el vidrio
Cepillo rotativo blando, sin chorro a presión y sin detergentes agresivos. La capa antirreflejo queda intacta.
Limpia de noche o al amanecer
El robot lava con los paneles fríos y sin producir. Sin choque térmico y sin perder producción durante la limpieza.
Un robot para todo el campo
Sin raíles en cada fila y sin operario que lo mueva. Nuestro objetivo: hasta unos 500 m² de paneles por robot.
Todo a la vista, a distancia
Cada unidad central lleva una cámara. Ves el campo en directo, el historial de lavados y las alertas desde el navegador o el móvil.
Mantenimiento documentado
Cada lavado queda registrado con foto de antes y después. Tienes la prueba de un mantenimiento correcto para la garantía de los módulos y para la aseguradora.
Cómo funciona
Usamos el principio del robot paralelo por cables, el mismo de las cámaras que sobrevuelan los estadios. Lo hemos adaptado para limpiar un campo de paneles agrupados. El robot necesita una cubierta inclinada: los contrapesos tiran del cepillo pendiente abajo. No se instala en cubiertas planas.
Motores en el centro, poleas en las esquinas
Los motores con sus tambores están arriba, en el centro del campo. De cada tambor sale un cable hasta la polea de la esquina superior y de ahí baja hasta el cepillo.
Dos cables arriba, la manguera abajo
Los contrapesos de la manguera, que va en bucles, tiran del cepillo hacia abajo y mantienen los cables tensos. Un carro sobre un raíl inferior mantiene la manguera perpendicular al cepillo, así el conjunto forma siempre una Y. Recogiendo o soltando cable, el cepillo llega a cualquier punto.
Una cámara comprueba dónde está el cepillo
El cepillo y el carro de la manguera llevan LED que parpadean a ritmos distintos. La cámara los reconoce y corrige la posición para que el cepillo no salga del campo.
Cepillo giratorio y agua
El cepillo amarillo gira y una boquilla debajo lanza agua de la manguera. El robot recorre la superficie según una ruta guardada, sin que nadie lo conduzca, e incluye un panel de control web.
Ficha técnica, sin exagerar
Lo que hace hoy el prototipo y lo que queremos demostrar en el piloto. Las cifras del piloto son objetivos, no promesas.
| Prototipo hoy | Objetivo en el piloto | |
|---|---|---|
| Superficie por robot | 4,4 m² (2,40 × 1,83 m) | hasta unos 500 m² (≈100 kWp) |
| Accionamiento | 2 motores con tambores, cables por poleas en las esquinas | igual, con cables largos anclados a la estructura existente |
| Cabezal | cepillo rotativo blando y boquilla de agua | igual, con velocidad variable |
| Manguera | carro en el raíl inferior, bucles con contrapesos | igual, alimentada desde la ósmosis por una cadena portacables |
| Agua | bomba, agua de red | equipo de ósmosis inversa en el suelo, agua desmineralizada |
| Posicionamiento | encoders en los cables, corregidos por la cámara que sigue los LED | más la cámara de vigilancia de la unidad central |
| Control | panel web con acceso remoto | plataforma con IA: decisiones, informes, alertas |
| Cubierta | campo de pruebas | cubiertas inclinadas, sin perforar la cubierta |
Las cámaras y la IA deciden cuándo y dónde limpiar
Cada unidad central, la caja de motores en lo alto del campo, lleva una cámara de vigilancia que ve toda la superficie. Sus imágenes, la producción del inversor y la previsión del tiempo llegan a la plataforma Robots & Strawberries, donde un modelo de IA decide qué zonas hay que limpiar y cuándo.
Ve
La cámara fotografía el campo a la misma hora y con la misma luz, para poder comparar las fotos de un día a otro.
Entiende
La IA divide el campo en módulos y reconoce qué hay en cada uno: polvo uniforme, polen, excrementos de aves, hojas o nieve.
Decide
Cruza el mapa de suciedad con la pérdida de producción y la previsión. ¿Llueve mañana? Espera. ¿Excrementos de aves? Limpia solo esa zona. ¿Helada? No limpia.
Limpia y comprueba
El robot lava solo las zonas marcadas, de noche o al amanecer. Después, la cámara toma la foto final y lo confirma. El informe muestra los kWh recuperados y el agua usada.
Ilustración de la interfaz con datos de demostración. El modelo de decisión con IA está en desarrollo y lo calibraremos con los datos del piloto.
Vigilancia en directo
Ve la cubierta cuando quieras desde el móvil o el navegador, sin subir.
Parada de seguridad
Si aparece una persona, un ave grande o un objeto extraño en el campo, el robot se detiene y recibes una alerta.
Historial y anomalías
Guardamos el historial de fotos y un time-lapse del campo. Vidrio roto, objetos caídos y nieve se señalan al momento.
Una noche con el robot
Cómo trabajan juntos la cámara, la IA y el robot, desde el atardecer hasta la mañana. Escenario ilustrativo.
Última luz
La cámara de la unidad central fotografía el campo, con la misma luz de cada tarde.
Análisis
La IA compara la foto con la de ayer, con la producción del inversor y con la previsión.
Decisión
Polvo en el campo A2 y excrementos en 3 módulos. Sin lluvia en 48 horas. Lavado a las 05:30, primero los excrementos.
Preparación
La ósmosis llena el depósito. El robot comprueba viento, temperatura y que no haya nadie en la cubierta.
Lavado
El cepillo sale de su aparcamiento, lava solo las zonas marcadas y vuelve a su aparcamiento.
Comprobación
La cámara toma la foto final. Las zonas lavadas se confirman o se reprograman.
Informe
En el móvil ves los kWh recuperados, el agua usada y las fotos de antes y después.
Qué más existe y dónde encajamos
Hemos analizado las soluciones comerciales de limpieza automática. Se agrupan en tres familias y ninguna usa un robot suspendido por cables que cubra varias filas a la vez.
| Tipo de solución | Ejemplos | Cómo cambia de fila | Adecuado para |
|---|---|---|---|
| Robot sobre raíl, uno por fila | Ecoppia, Taypro, fabricantes chinos | No cambia. Hace falta un robot por fila o un sistema de transferencia sobre raíles. | Grandes plantas uniformes en zonas áridas |
| Robot movido por operario | SolarCleano, hyCLEANER, Sunlink | Una persona lo levanta o lo traslada con un transportador. | Empresas de limpieza, plantas en suelo |
| Máquinas con brazo / pórtico | Equipos sobre tractor o camión | El vehículo circula junto a las filas. | Plantas en suelo con acceso de vehículos |
| Robot por cables (nosotros) | Robots & Strawberries | No lo necesita. Los cables llevan el cepillo por todo el campo entre las poleas; objetivo de hasta unos 500 m² por robot. | Cubiertas inclinadas con paneles agrupados donde no puede circular nada |
También hemos encontrado prototipos universitarios y patentes con principios relacionados, pero ningún producto comercial basado en este enfoque. Los nombres de empresas pertenecen a sus propietarios y se citan solo como contexto.
Calcula cuánto pierdes y cuánto recuperas
Introduce los datos de tu instalación. Los valores iniciales son supuestos habituales para una nave. Cámbialos por los tuyos.
Cómo calculamos: la suciedad se acumula entre lavados, así que cuanto más a menudo limpias, menor es la pérdida media. Con n lavados al año, tomamos como pérdida media la pérdida anual sin limpieza dividida entre n + 1. Con el robot, que limpia cuando hace falta, suponemos que queda el 15% de la pérdida sin limpieza. Para el CO₂ usamos 0,26 kg por kWh. Son estimaciones orientativas, no una oferta. Las cifras reales las medimos juntos en el piloto.
Dónde estamos realmente
Somos un equipo pequeño. El robot funciona en un campo de pruebas, todavía no en la cubierta de una nave. Por eso buscamos socios para el piloto.
Ya funciona
- Prototipo por cables con un área de trabajo de 2,40 × 1,83 m (unos 4,4 m²)
- Lavado totalmente automático de principio a fin, conseguido en 2026
- Posicionamiento con encoders en los cables, corregido por una cámara que sigue los LED
- Bomba de agua y carro independiente para la manguera
- Panel de control web con acceso remoto
- Cámara de vigilancia en cada unidad central, con imagen en directo
En lo que trabajamos ahora
- Escalar hacia el objetivo de unos 500 m² por robot (aprox. 100 kWp): cables largos, catenaria, viento, anclaje
- Medir la velocidad (m²/hora) y el consumo de agua en una superficie real
- La sombra de los cables sobre los paneles durante el funcionamiento
- Montaje sin perforar la cubierta, anclado a la estructura existente
- Plataforma de IA que decide, a partir de imágenes, producción y previsión, qué zonas limpiar y cuándo
Preguntas frecuentes
¿En qué cubiertas se puede montar?
En cubiertas inclinadas con los paneles agrupados en un campo: chapa, panel sándwich o teja. En cubiertas planas no, porque los contrapesos de la manguera tiran del cepillo pendiente abajo.
¿Cuánta superficie cubre un robot?
Nuestro objetivo es de unos 500 m² de paneles por robot, aproximadamente 100 kWp. En una nave grande se pone un robot en cada campo de paneles, y todos se gestionan desde la misma plataforma.
¿De dónde sale el agua?
De un equipo de ósmosis inversa en el suelo, junto a la nave, conectado a la red de agua. El agua desmineralizada sube por una tubería en la fachada y después por una cadena portacables y una manguera hasta el cepillo. La manguera sube en un bucle sobre el cabezal y entra por una junta rotativa en el centro del cepillo, justo encima de la boquilla, así que no se retuerce cuando el cepillo gira. No deja cal. El consumo por metro cuadrado lo medimos en el piloto.
¿Pierdo la garantía de los paneles?
El robot sigue las recomendaciones generales de los fabricantes: cepillo blando, sin alta presión, agua con pocos minerales, lavado con los módulos fríos. Antes de montar revisamos el manual de mantenimiento de tus módulos.
¿Qué hace en invierno?
Con helada no limpia. La cámara muestra la nieve y el hielo, y la plataforma retoma la limpieza cuando se funden.
¿Hace sombra a los paneles?
Cuando no limpia, el cepillo queda aparcado en el borde superior del campo. Los cables son finos y el lavado se hace de noche o al amanecer, cuando los paneles no producen. El efecto exacto de la sombra de los cables lo medimos en el piloto.
¿Qué pasa con viento fuerte?
La plataforma consulta la previsión y no empieza a limpiar con viento fuerte. Los umbrales exactos y el anclaje los validamos en una cubierta real durante el piloto.
¿Cómo se compra?
Dos opciones. El paquete Estándar cuesta 4.900 € + IVA en reserva (precio de lista 5.900 €) o, como suscripción, desde 119 €/mes + IVA con contrato de 5 años, mantenimiento y plataforma incluidos. Para naves grandes hacemos una oferta a medida después de la visita.
Reserva
Dos paquetes: Estándar, para un campo de paneles, y Personalizado, para naves grandes o cubiertas especiales. Reservar es gratis y no te obliga a nada.
Estándar
Un robot para un campo de hasta unos 500 m² de paneles (≈100 kWp), en cubierta inclinada.
- El robot completo: unidad central con motores y tambores, cables, poleas en las esquinas, cepillo giratorio con boquilla de agua en el centro
- Cámara en la unidad central
- Anclaje a la estructura existente, sin agujeros en la cubierta
- Manguera con trineo en el riel inferior y bucles con contrapesos
- Plataforma con IA: decide cuándo y dónde limpiar, informes y alertas en el móvil
- Montaje, puesta en marcha y formación
o suscripción desde 119 €/mes + IVA, contrato de 5 años, con mantenimiento y plataforma incluidos
Anticipo del 30% con factura proforma, después de confirmar la cubierta.
Personalizado
Para naves grandes, varios campos de paneles o cubiertas que necesitan una solución a medida.
- Varios robots, uno por campo. Ejemplo: una nave de 1.500 m² con 6 robots
- Equipo de ósmosis inversa en el suelo, dimensionado para toda la nave
- Programa de limpieza e informes de toda la instalación, en la misma plataforma
- Conexión con los datos de los inversores, para ver la energía recuperada
- Evaluación in situ: anclaje, pendiente, acceso al agua
Oferta después de la visita.
Pedir oferta personalizadaCómo funciona la reserva
Reservas
Rellenas el formulario y eliges compra o suscripción. Gratis, sin compromiso.
Confirmamos
Revisamos la cubierta con fotos o in situ y te enviamos el calendario de entrega.
Anticipo o contrato
Recibes la proforma del anticipo del 30% o el contrato de suscripción. Tu precio de reserva queda bloqueado.
Montaje
Fabricamos el robot, lo montamos y lo ponemos en marcha. Las plazas se asignan por orden de reserva.
El programa piloto
Buscamos un número reducido de naves comerciales o industriales con fotovoltaica en cubierta donde instalar el robot en una sección y medir juntos el resultado. Nuestro objetivo es que un robot cubra hasta unos 500 m² de paneles (aprox. 100 kWp). En cubiertas más grandes se instalan varios robots, cada uno en su campo. Ejemplo: una nave con unos 1.500 m² de cubierta a dos aguas lleva tres robots en cada agua.
Cuéntenos su cubierta
Rellene el formulario. Le llamamos y le pedimos algunas fotos y los datos de la instalación.
Visita técnica
Vamos al sitio, comprobamos el anclaje y el acceso al agua y elegimos la sección de prueba.
Instalación y medición
Montamos el robot y comparamos la producción de la sección limpia con la de una sin limpiar. Las condiciones del piloto se acuerdan tras la visita.